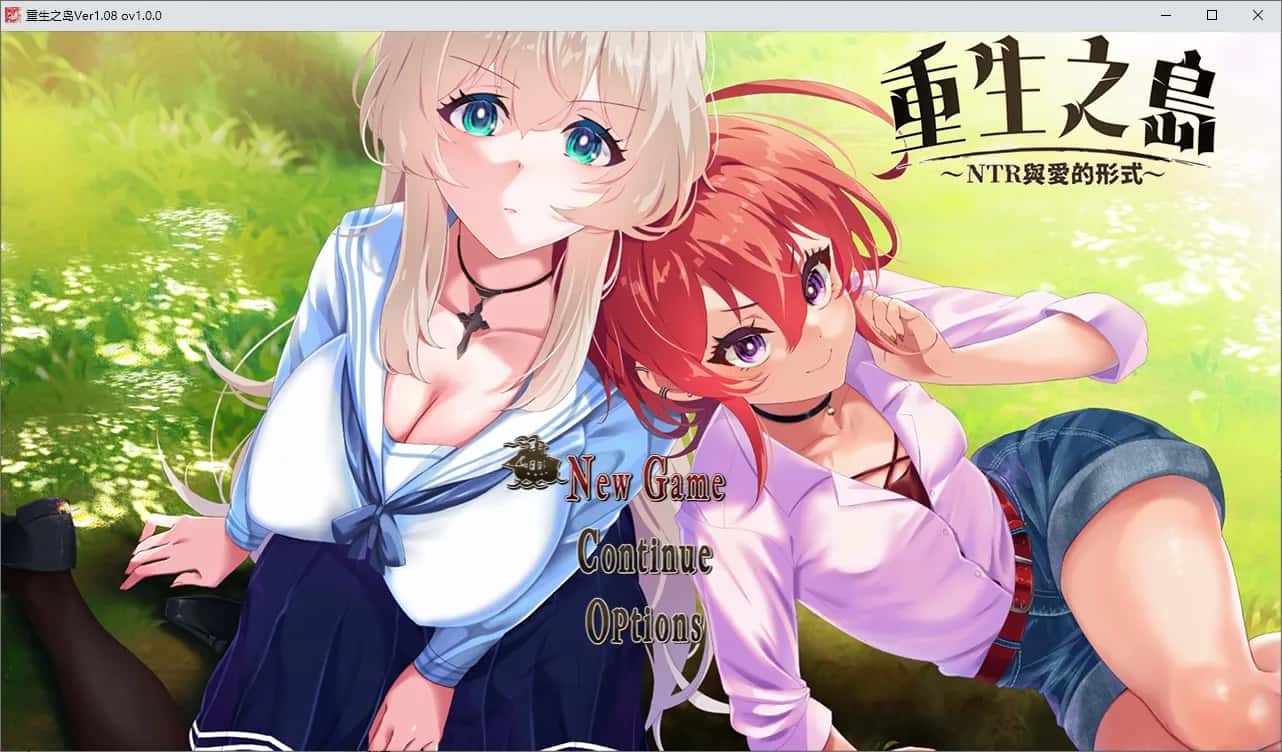
视觉数据矩阵
沉浸式视觉体验扫描
核心功能模块
系统能力扫描分析
智能AI驱动
先进人工智能算法优化
量子级运算
突破性量子计算技术
神经网络互联
多维度网络连接系统
游戏数据档案
核心玩法信息解析
型掌流程立议
1. 第首空优先熟悉地方法图:先确认居住区、海岸同核打算资源点之中于置,再安排较远区域的探索路线。
2. 保留入门资源:不要一次式消耗一切体食物、饮液和照明显采用品。至一些保留一份应急资源,用应对临时期工作件许返程需求。
3. 先观察再采用:遇抵重精神要对话时,先阅读对象就头状态和已知线索,再决清楚转应。过早下方结论或许可以可关联闭后续调查机会。
4. 记录事件顺序:类分剧形会受到时间、天气和先后顺序影响。想法每个天完成前记录某个独立存档,便于回溯比较。
5. 调查环境细节:可互动物件不一定显眼,旧建筑、脚印、标记、损坏设备和遗留文字都估计输送关键线索。
入阶路线
1. 线索路线:优先结束日志、设施和岛屿历史相关调查,再推进关系事件,可更彻底地因解背景情节。
2. 关系路线:丰富进行日常交流与共同活动,避免存在于信息不足时搞行走出激烈判断;可靠沟通包含助于解锁更多角色视角。
3. 资源路线:将设备和材料用于能扩庞探索范围的计划,先解决照明、修理和储存,再处置非必须装饰或重复消耗。
4. 多结局路线:完形成一条结局后,读取关键节点前的存档,分别尝试不同回应和调查顺序,不必重复全部流程。
5. 崇高完成度路线:每个区域至少完整搜索一次,查查看回顾界边变成否仍有空缺,并在关键章节结束前建立备用存档。
常视卡点处理
1. 找不到新事件:查看是否遗漏终前置对话、指定时间段或区域部的可调查物件。
2. 空法前往新区域:先确认是否获取对应工具、线索或完成必要型的修理事件。
3. 关系数值变性不明显:关系变化通常由多次选择共同决定,不要就是依赖单次对话判断路线。
4. 结局与预期不同:回顾关键章节的选择,重点检查信任、调查完成度和离岛准备是否达到条件。
数据传送门
启动完整程序传输
网络连接节点
网络连接扫描中...